
Optyczne skanowanie 3D to bezkontaktowa metoda pozyskiwania danych o geometrii rzeczywistego obiektu. Umożliwia cyfrowe odwzorowanie dostępnych powierzchni i wykorzystanie wyników m.in. w kontroli jakości, inżynierii odwrotnej, modernizacji maszyn oraz przygotowaniu modeli CAD.
Jedną z głównych zalet tej technologii jest możliwość sprawnego pozyskania gęstego zbioru danych powierzchniowych. Jest to szczególnie przydatne w przypadku złożonych i nieregularnych kształtów, których opisanie za pomocą pojedynczych pomiarów byłoby trudne lub czasochłonne.
Skaner 3D nie wykonuje jednak zwykłego „zdjęcia przestrzennego” i nie tworzy automatycznie gotowego modelu CAD. Dostarcza dane pomiarowe, które następnie trzeba sprawdzić i opracować odpowiednio do celu projektu.
Skanowanie jest jednym z etapów pracy z rzeczywistym obiektem. Więcej o przygotowaniu pomiaru, opracowaniu danych oraz możliwych sposobach ich wykorzystania przeczytasz w artykule „Proces cyfrowego odwzorowania obiektów – od pomiaru 3D do modelu CAD”.
Czym właściwie jest skanowanie 3D?
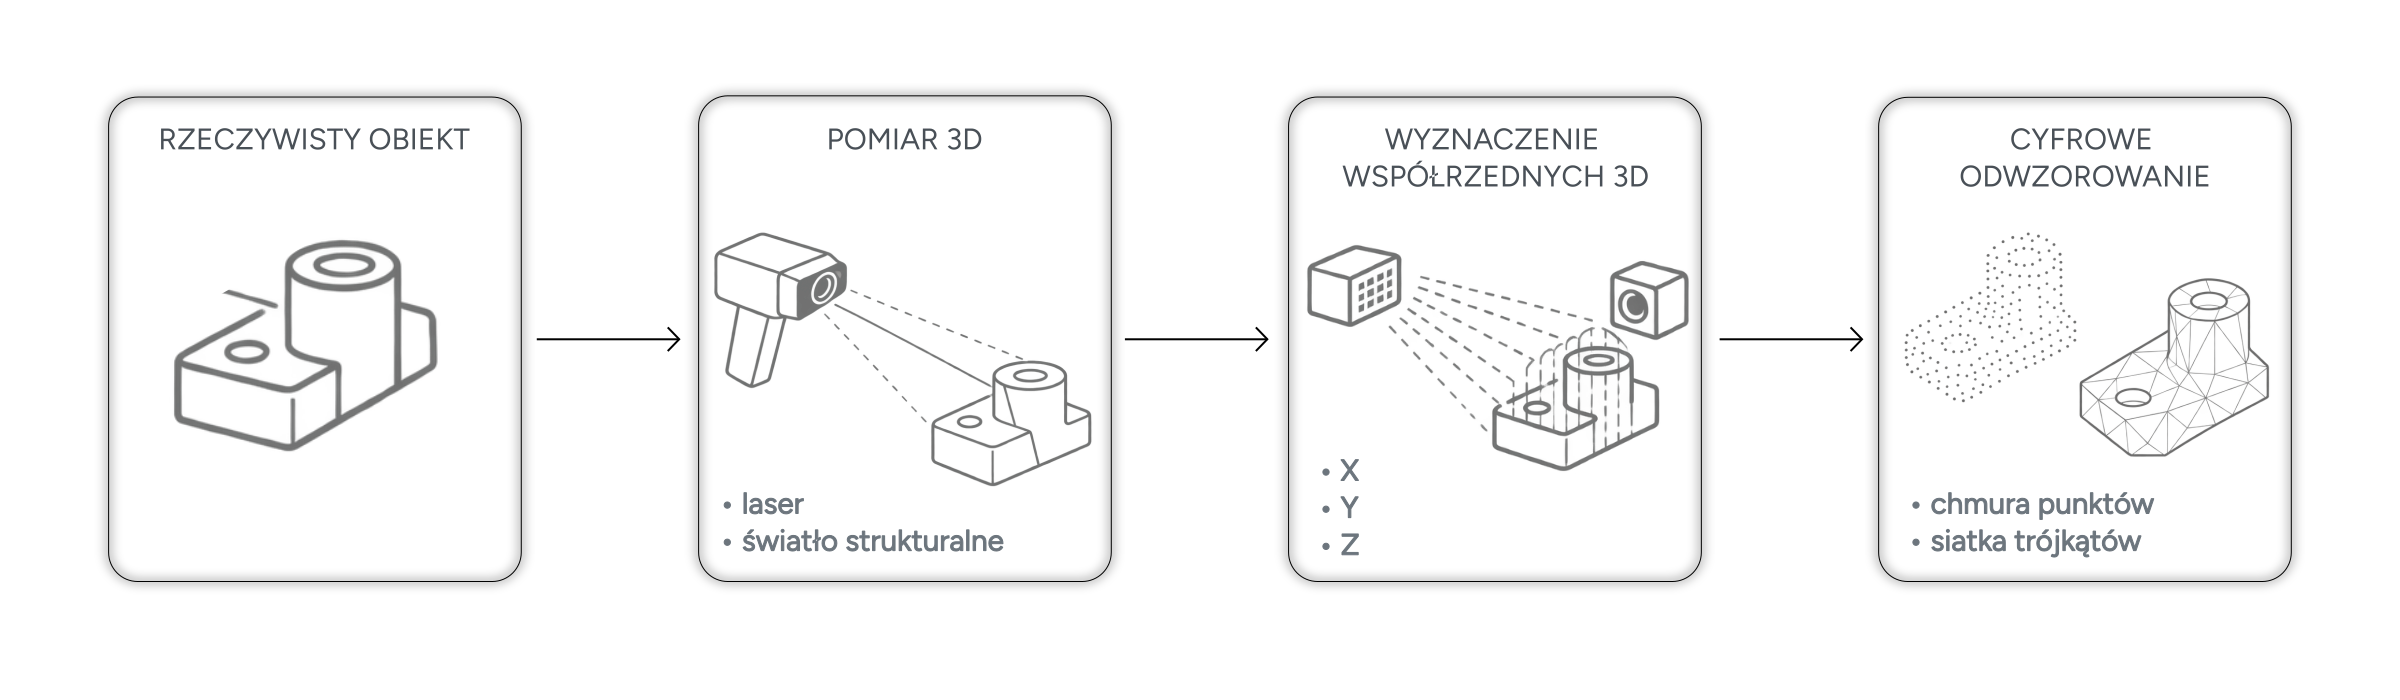
Podczas optycznego skanowania 3D system wyznacza współrzędne punktów znajdujących się na dostępnej powierzchni obiektu. W zależności od trybu pracy może wykorzystywać m.in. projektowane linie laserowe albo wzór światła.
Układ kamer rejestruje sposób, w jaki światło jest widoczne na powierzchni, a oprogramowanie oblicza na tej podstawie jej położenie w przestrzeni. W efekcie powstaje cyfrowy zbiór danych opisujących zmierzoną geometrię.
W uproszczeniu proces można przedstawić następująco:
Jak działa skaner 3D?
Szczegóły działania zależą od konstrukcji urządzenia i wybranego trybu pomiaru, ale proces można przedstawić w kilku podstawowych etapach.
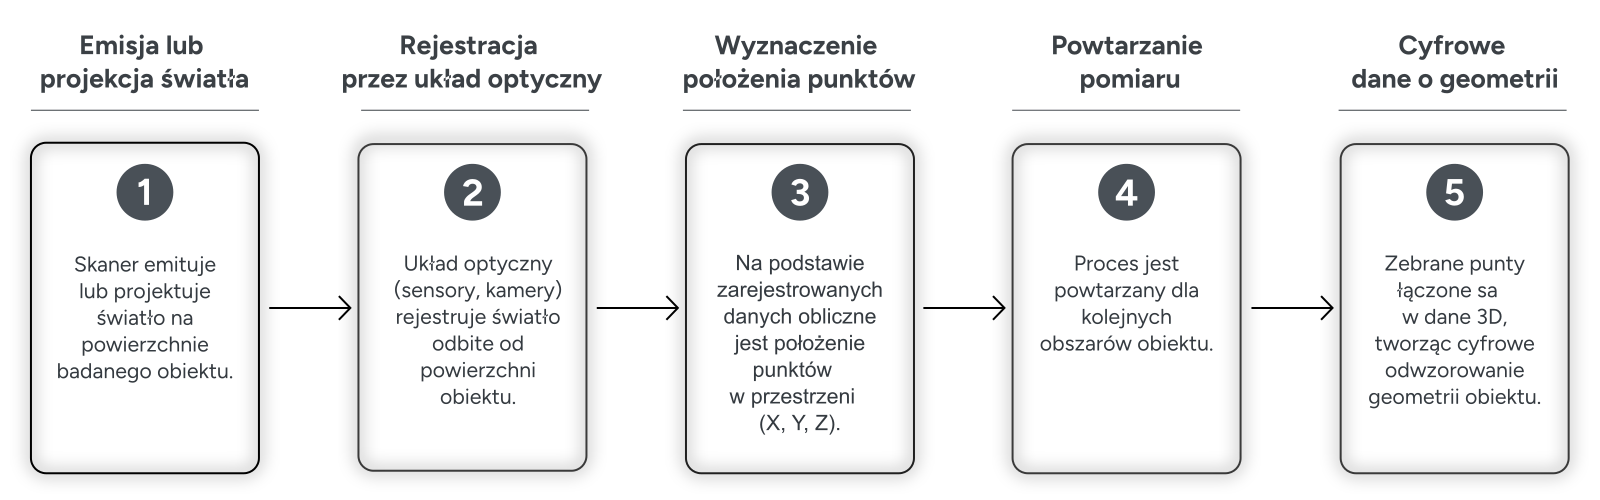
1. Projekcja lub emisja światła
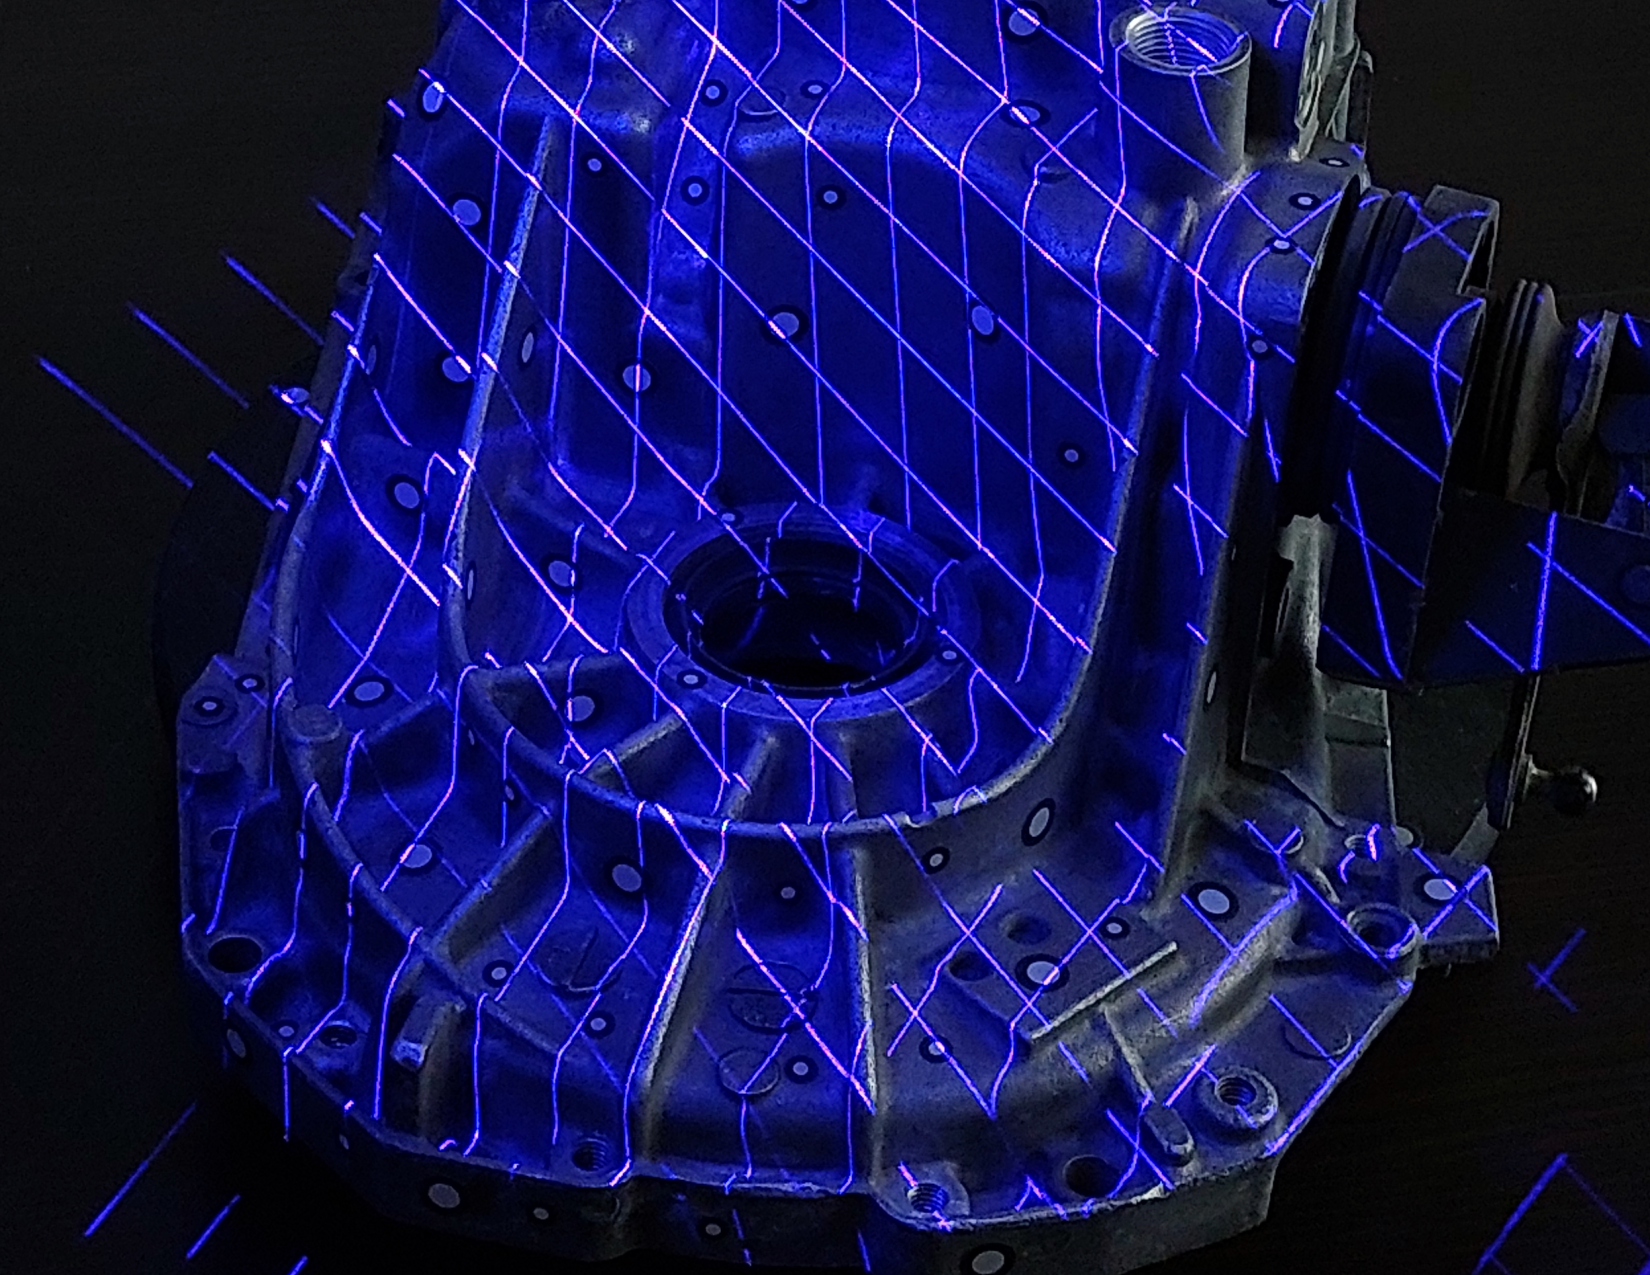
Skaner kieruje na powierzchnię obiektu linie laserowe albo określony wzór światła. Ich obraz zmienia się zależnie od kształtu, położenia i właściwości optycznych powierzchni.
2. Rejestracja obrazu
Układ kamer obserwuje światło widoczne na obiekcie. Rejestrowane informacje są przekazywane do oprogramowania pomiarowego.
3. Obliczenie współrzędnych
Na podstawie obrazu oraz znanej geometrii układu optycznego oprogramowanie wyznacza współrzędne punktów na powierzchni. W wielu skanerach wykorzystywana jest do tego triangulacja optyczna.
4. Rejestracja kolejnych obszarów
Operator przemieszcza skaner wokół obiektu, a system stopniowo uzupełnia dane o kolejnych widocznych powierzchniach. Poszczególne fragmenty są łączone na podstawie markerów referencyjnych, cech geometrycznych obiektu albo obu tych metod.
Wynikiem jest zbiór danych opisujący zmierzoną powierzchnię. W zależności od systemu i etapu opracowania może być przedstawiony jako chmura punktów lub siatka trójkątów.
5. Powstanie zbioru danych geometrycznych
Wynikiem pomiaru jest zbiór danych opisujących rzeczywistą powierzchnię obiektu. Podstawową formą takiego zapisu jest chmura punktów, w której poszczególnym punktom przypisane są współrzędne przestrzenne.
Dopiero na kolejnych etapach dane mogą być przetwarzane i wykorzystywane do tworzenia siatki trójkątów, analizowania geometrii czy przygotowania modelu CAD.
Można więc w uproszczeniu przedstawić działanie skanera następująco:
© 2026 CADISCAN

To właśnie pomiar położenia punktów w przestrzeni jest podstawą działania skanowania 3D. Sposób, w jaki skaner określa to położenie, zależy natomiast od zastosowanej technologii pomiarowej. Jedną z najważniejszych metod jest triangulacja optyczna.
Na czym polega triangulacja?
Triangulacja optyczna jest jedną z metod wykorzystywanych do wyznaczania położenia punktów na powierzchni obiektu. Jej działanie opiera się na znanej geometrii pomiędzy układem projekcji światła a kamerami skanera.
Skaner kieruje na obiekt linię lub wzór światła. Kamera rejestruje jego położenie na powierzchni, a oprogramowanie analizuje obraz przy uwzględnieniu parametrów układu optycznego. Jeżeli powierzchnia znajduje się bliżej, dalej albo ma lokalną wypukłość lub zagłębienie, obraz światła pojawia się w innym miejscu pola widzenia.
Na podstawie tej zmiany system oblicza współrzędne punktów w przestrzeni. Powtarzając obliczenia dla wielu punktów, tworzy cyfrowe odwzorowanie mierzonej powierzchni.
Jednym z parametrów układu jest baza triangulacyjna, czyli znana odległość pomiędzy środkami optycznymi elementów uczestniczących w pomiarze. Wraz z kątami obserwacji i parametrami kalibracji umożliwia ona wyznaczenie położenia powierzchni.
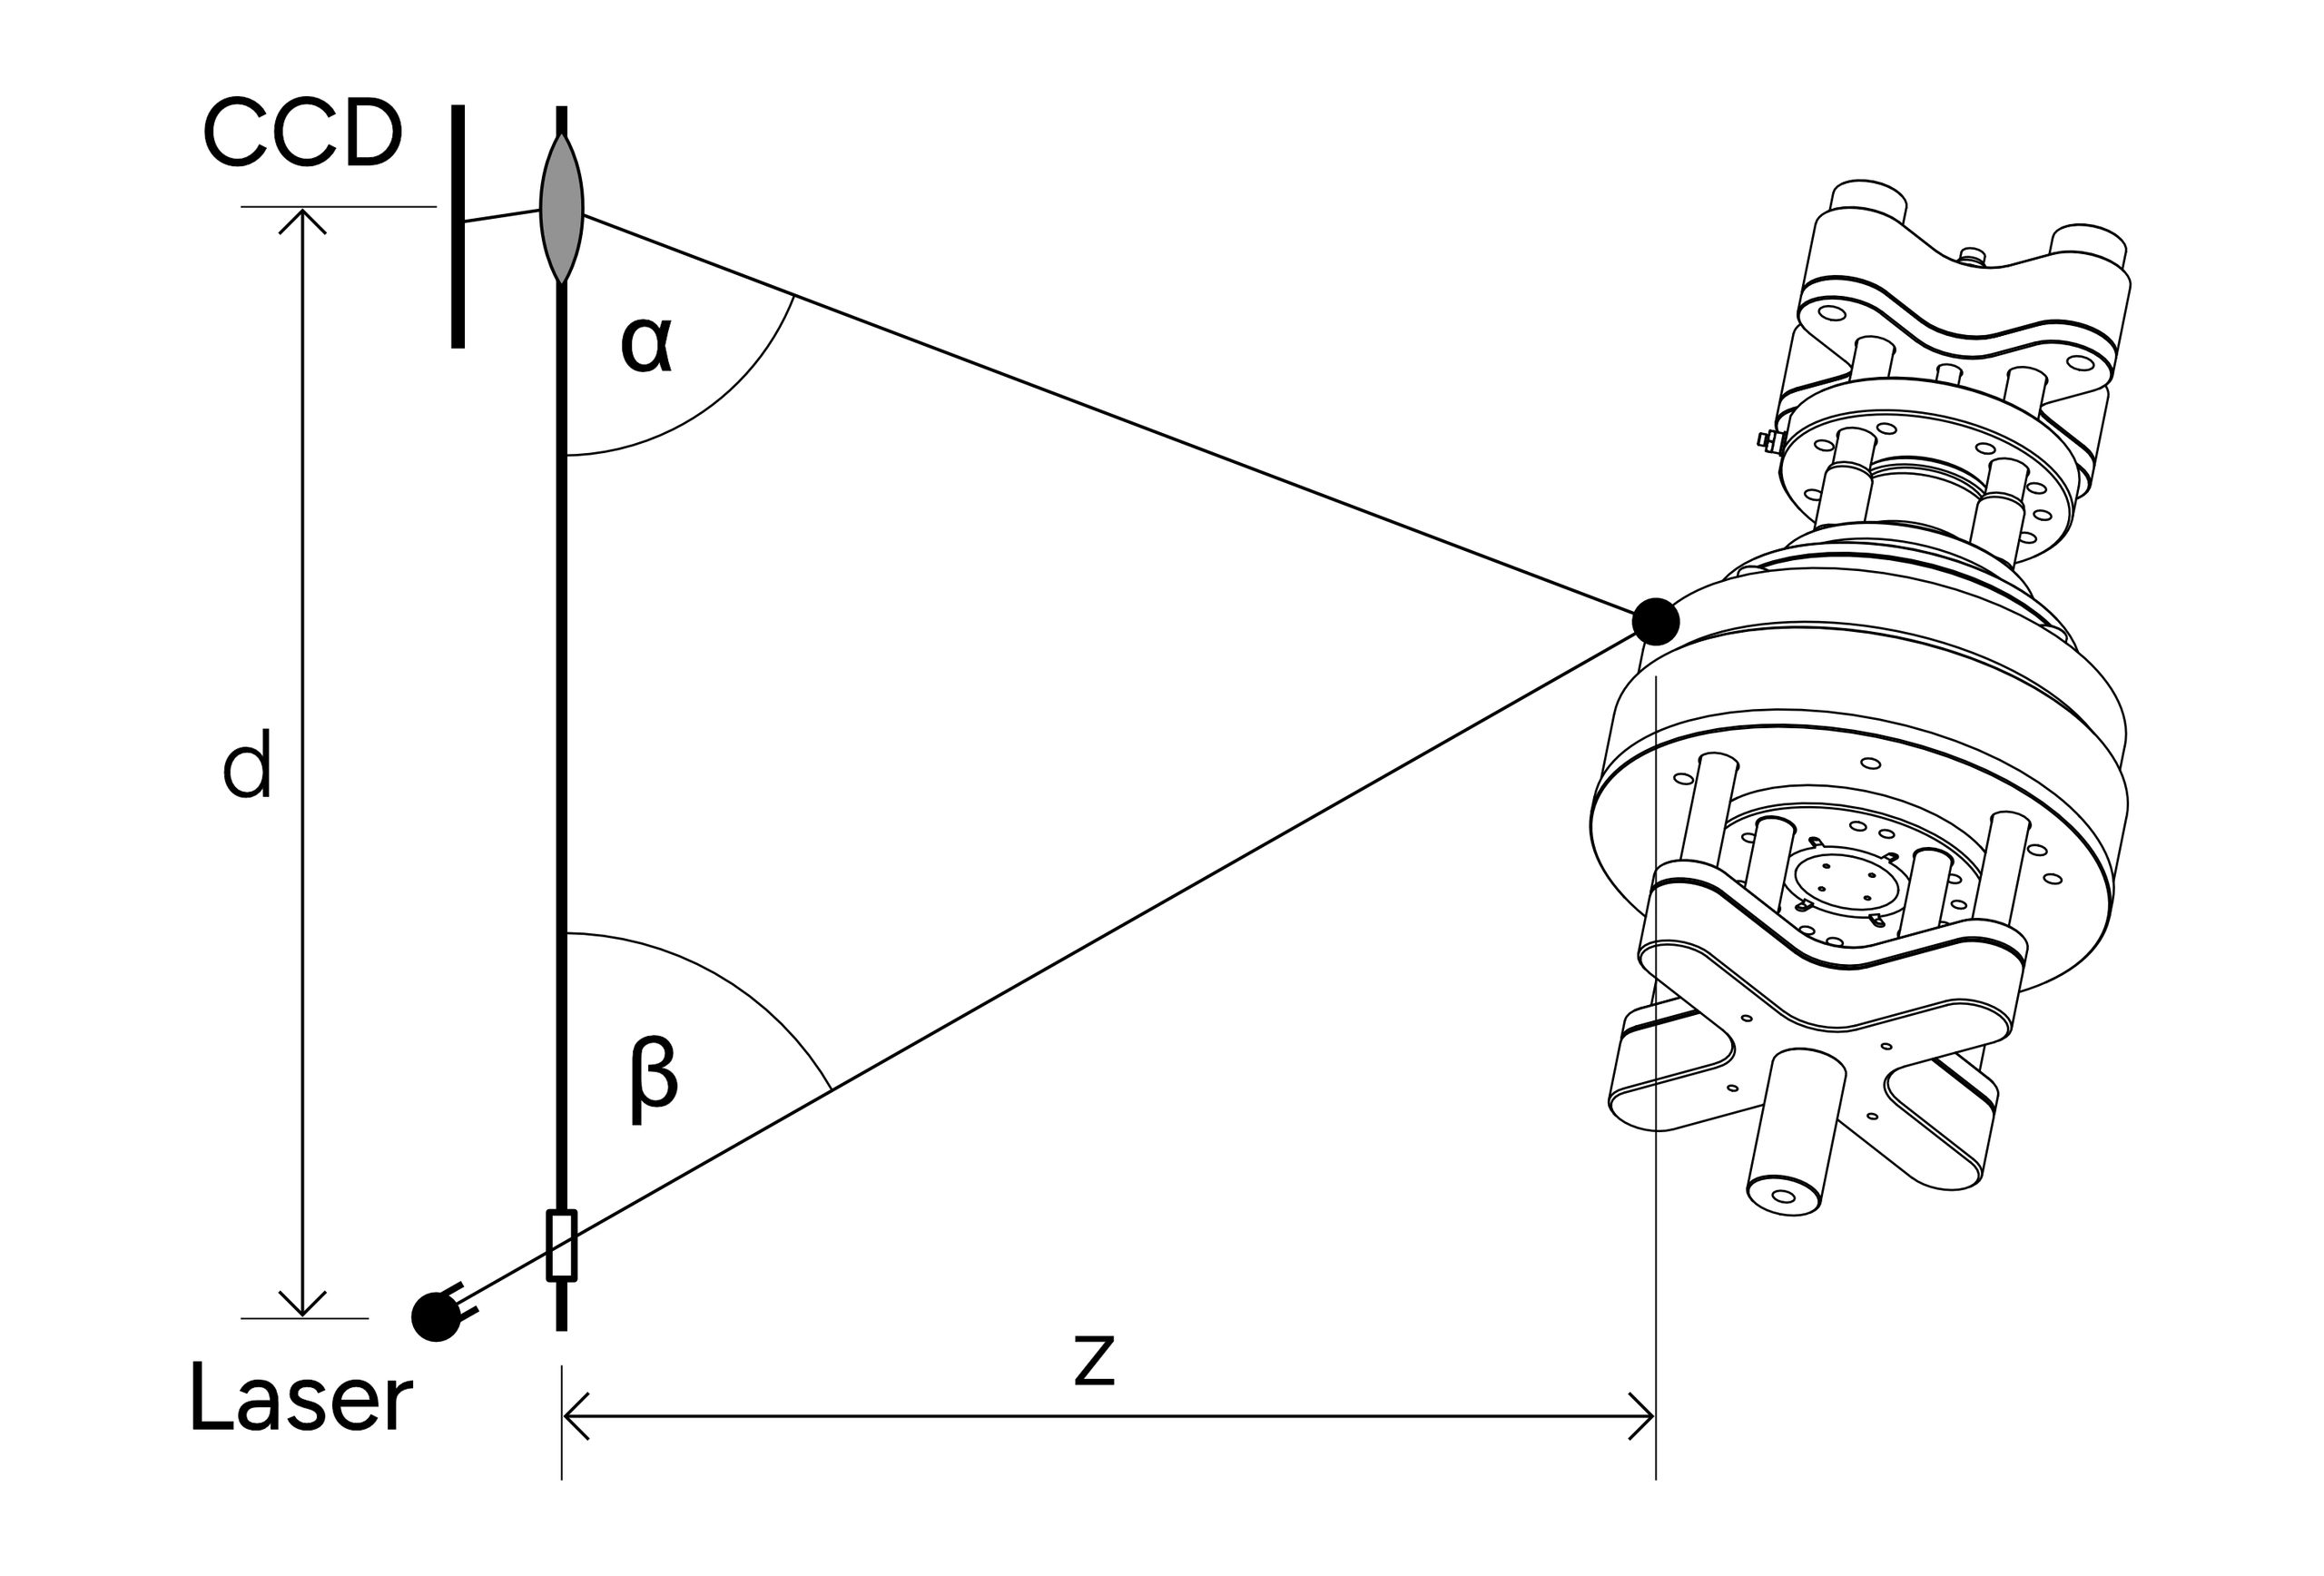
Znana odległość pomiędzy źródłem lasera a kamerą oraz kąty projekcji i obserwacji pozwalają wyznaczyć położenie punktu na mierzonej powierzchni.
d – baza triangulacji, czyli znana odległość pomiędzy osią/emiterem lasera a punktem odniesienia układu detekcyjnego CCD (Charge-Coupled Device).
Z – odległość wzdłuż kierunku pomiarowego pomiędzy płaszczyzną układu laser–CCD a mierzonym punktem na powierzchni obiektu. W przedstawionej geometrii oznacza odległość, której wyznaczenie jest celem triangulacji.
α – kąt obserwacji związany z promieniem docierającym do matrycy CCD. Określa kierunek, pod którym kamera obserwuje punkt oświetlony laserem.
β – kąt wiązki laserowej, określający kierunek promienia laserowego względem przyjętej osi odniesienia.
Im precyzyjniej znana jest geometria tego układu, tym dokładniej można przeliczyć zarejestrowaną informację na położenie punktu.
Jak działa kamera i źródło światła?
Źródło światła, np. laser, kieruje na powierzchnię obiektu określony sygnał. Kamera wyposażona w światłoczułą matrycę obserwuje miejsce, w którym światło pojawia się na powierzchni.
Jeżeli powierzchnia znajduje się w innym miejscu, np. jest wypukła lub zagłębiona, obraz światła zostanie zarejestrowany w innym miejscu na matrycy kamery.
Ta zmiana jest kluczową informacją pomiarową. Kamera nie musi bezpośrednio mierzyć odległości do obiektu – rejestruje położenie światła, a oprogramowanie wykorzystuje je wraz ze znaną geometrią układu do obliczenia położenia punktu.
Jak powstają współrzędne XYZ?
Na podstawie położenia punktu na matrycy, parametrów optycznych kamery, położenia źródła światła oraz bazy triangulacyjnej system może wyznaczyć położenie mierzonego punktu w przestrzeni.
W ten sposób system wyznacza współrzędne punktu w przyjętym układzie współrzędnych. Połączenie wyników dla wielu punktów pozwala opisać przestrzenny kształt mierzonej powierzchni.
Prosty przykład
Wyobraźmy sobie skaner, w którym laser i kamera są zamontowane obok siebie. Laser oświetla powierzchnię płaskiego elementu, a kamera rejestruje linię lasera w określonym miejscu matrycy.
Jeżeli na powierzchni pojawi się wypukłość, położenie linii lasera w obrazie kamery zmieni się. Ponieważ znamy geometrię układu, oprogramowanie może wykorzystać tę zmianę do określenia, gdzie znajduje się wypukły fragment powierzchni.
W ten sposób przesunięcie obrazu światła na matrycy zostaje przeliczone na informację o kształcie i położeniu powierzchni.
Triangulacja pozwala więc zamienić obserwację optyczną w pomiar przestrzenny. Jest to jedna z podstawowych zasad działania wielu optycznych systemów skanowania 3D.
Co właściwie rejestruje skaner 3D?
Skaner nie rozpoznaje samodzielnie, że mierzy otwór, płaszczyznę, promień czy korpus maszyny. Jego podstawowym zadaniem jest pozyskanie danych opisujących położenie dostępnej powierzchni.
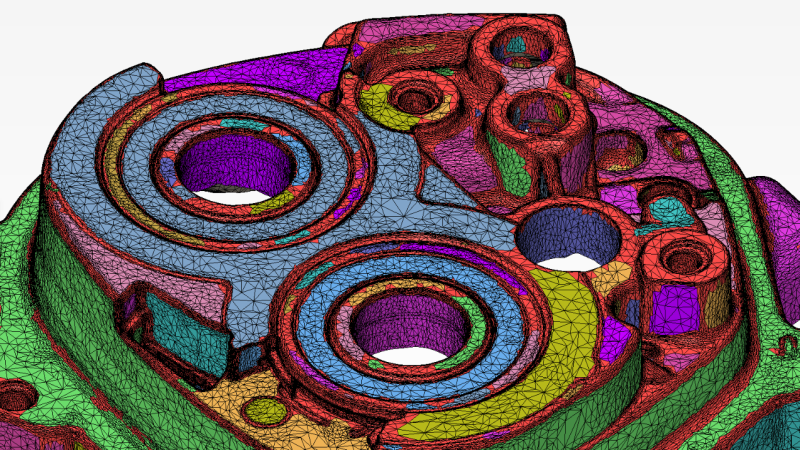
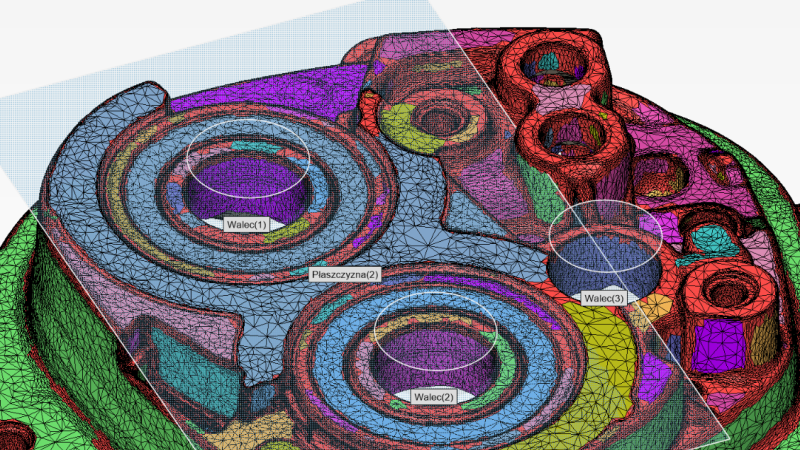
Dopiero podczas opracowania danych można dopasowywać płaszczyzny, walce i inne elementy geometryczne albo wykorzystać siatkę jako podstawę rekonstrukcji modelu CAD.
Skanowanie należy więc traktować jako etap pomiarowy. Interpretacja geometrii i utworzenie modelu konstrukcyjnego są odrębnymi etapami pracy.
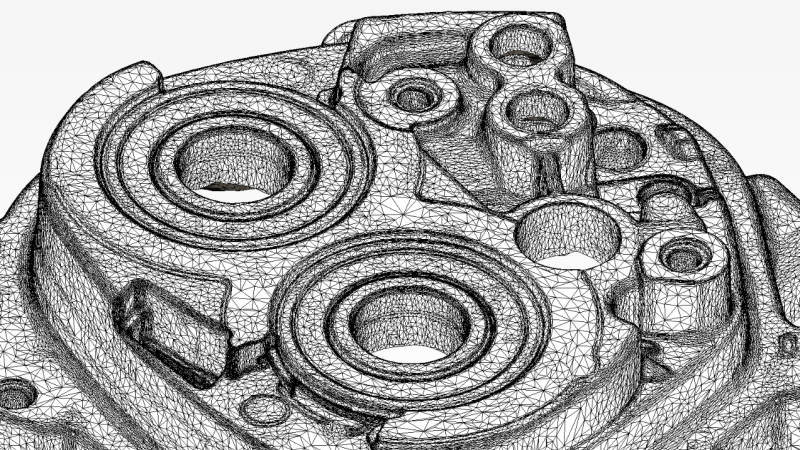
Przykład analizy danych ze skanowania 3D i dopasowania podstawowych elementów geometrycznych w programie QUICKSURFACE Pro.
© 2026 CADISCAN
© 2026 CADISCAN
© 2026 CADISCAN
Co powstaje podczas skanowania 3D?
Wynikiem pomiaru są dane opisujące współrzędne punktów na dostępnej powierzchni obiektu. W zależności od systemu, etapu opracowania i oczekiwanego rezultatu mogą być przedstawione jako chmura punktów albo siatka trójkątów.
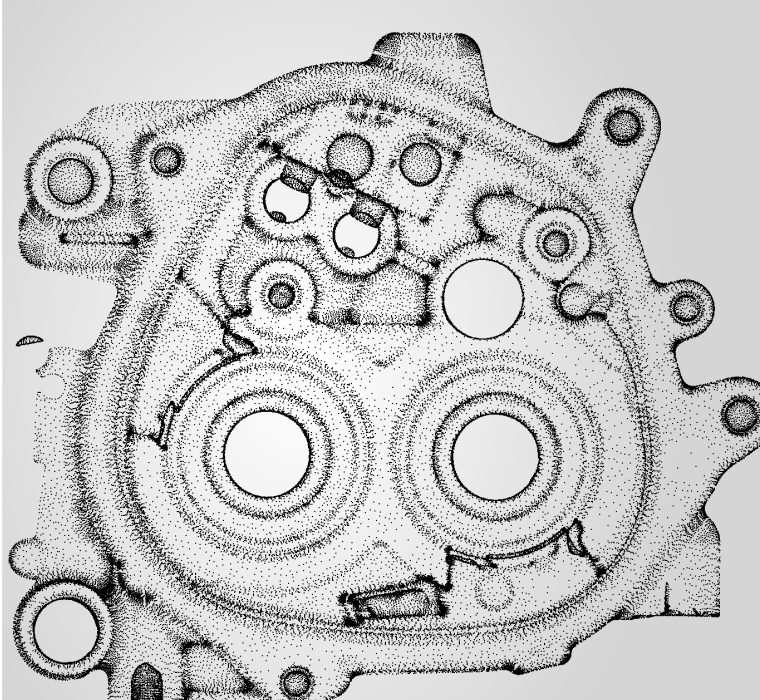
Chmura punktów
Chmura punktów to zbiór punktów opisanych współrzędnymi przestrzennymi. Może stanowić materiał wejściowy do dalszego przetwarzania, analiz lub utworzenia modelu siatkowego.
Chmura punktów ani siatka nie są automatycznie edytowalnym modelem konstrukcyjnym. Jeżeli dane mają zostać wykorzystane do dalszego projektowania, konieczna może być rekonstrukcja powierzchni i cech geometrycznych. Więcej przeczytasz w artykule „Model CAD ze skanu 3D – jak wygląda rekonstrukcja?”.
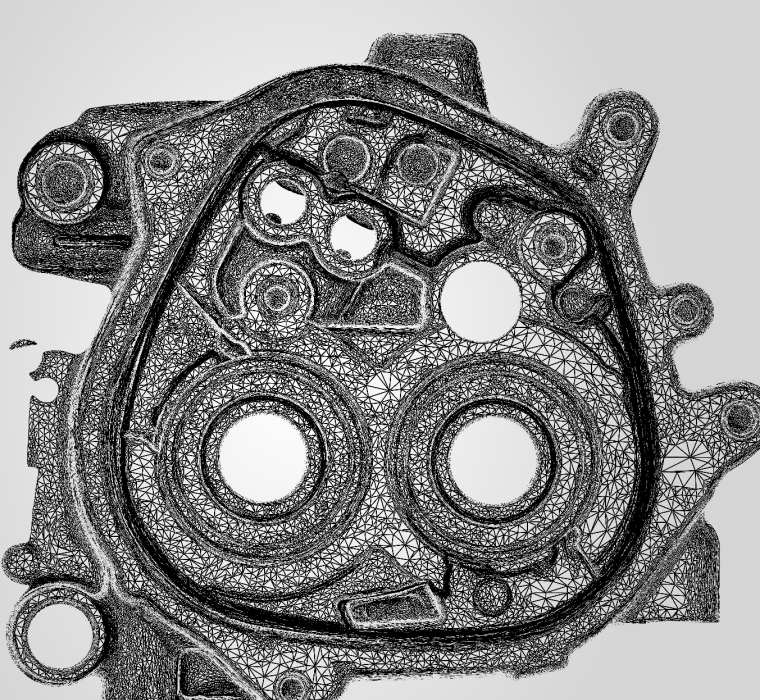
Siatka trójkątów
Z Siatka trójkątów, nazywana również modelem mesh, jest powierzchnią utworzoną z połączonych wielokątów, najczęściej trójkątów. Może być wykorzystywana do:
- wizualizacji,
- dokumentowania zmierzonego stanu,
- analizy powierzchni,
- porównania z modelem nominalnym,
- przygotowania danych do druku 3D,
- dalszej rekonstrukcji geometrii.
Popularnymi formatami zapisu siatek są STL, OBJ i PLY. Dobór formatu zależy od przeznaczenia danych oraz informacji, które mają zostać zachowane.
© 2026 CADISCAN
© 2026 CADISCAN
Do czego służy skanowanie 3D?
W zastosowaniach przemysłowych dane ze skanowania mogą być wykorzystywane m.in. do:
- inżynierii odwrotnej i odtwarzania części bez dokumentacji,
- kontroli jakości i analizy odchyłek,
- projektowania elementów współpracujących z istniejącą konstrukcją,
- modernizacji maszyn i urządzeń,
- dokumentowania aktualnego stanu obiektów,
- przygotowania danych do modelowania CAD,
- archiwizacji geometrii,
- przygotowania modeli siatkowych do dalszego wykorzystania, w tym druku 3D.
Sposób wykonania pomiaru i zakres opracowania zależą od celu projektu. Inaczej przygotowuje się dane do kontroli jakości, inaczej do archiwizacji, a jeszcze inaczej do rekonstrukcji edytowalnego modelu CAD.
Skanowanie 3D nie jest najlepszym rozwiązaniem w każdym zadaniu. Przy kontroli jednego prostego wymiaru szybszy może być odpowiedni przyrząd ręczny. Skanowanie zyskuje przewagę, gdy potrzebne są dane o złożonym kształcie lub większym obszarze powierzchni. Więcej przeczytasz w artykule „Skanowanie 3D a inne metody pomiarowe – co wybrać?”.
Czy skanowanie 3D tworzy model CAD?
Nie automatycznie.
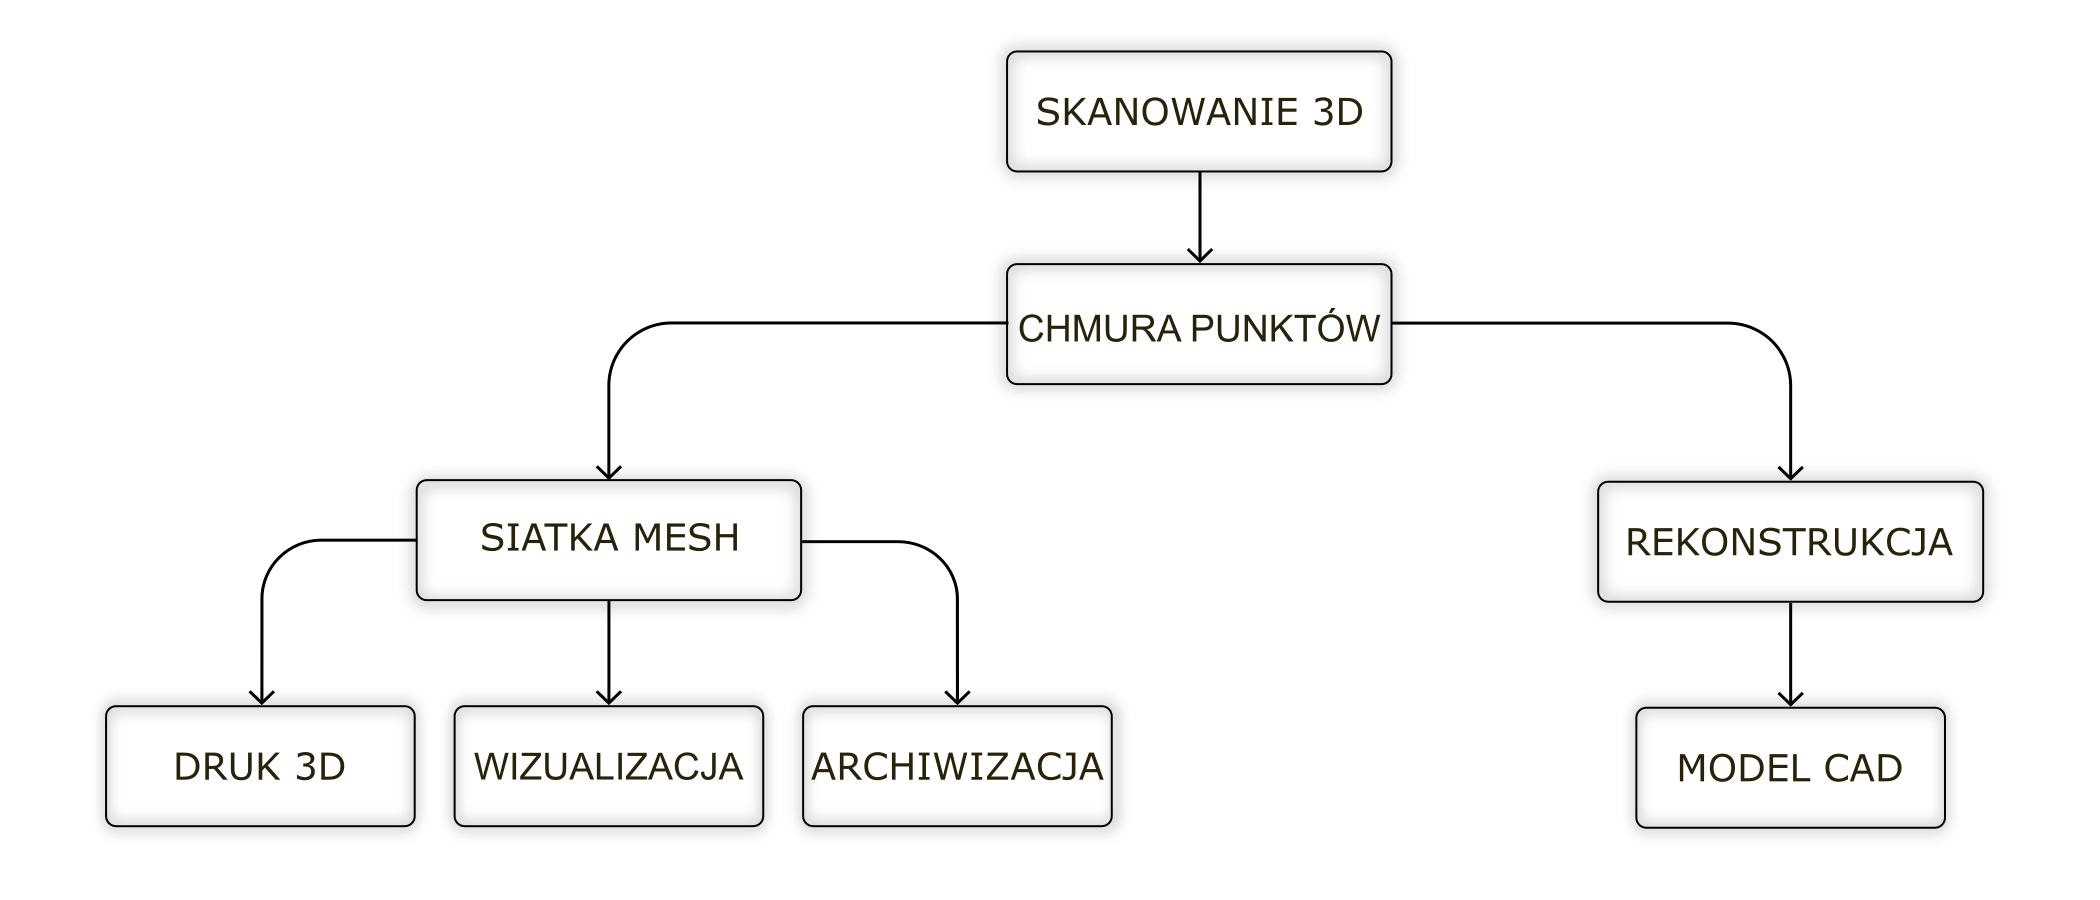
Skaner dostarcza dane opisujące rzeczywisty stan dostępnych powierzchni. W zależności od zakresu projektu rezultatem może być chmura punktów, siatka trójkątów albo – po dodatkowej rekonstrukcji – model CAD.
Jeżeli celem jest wizualizacja, archiwizacja lub wykorzystanie geometrii w procesie obsługującym modele siatkowe, odpowiednio przygotowana siatka może być wystarczająca. Jeżeli natomiast potrzebny jest edytowalny model przeznaczony do modyfikacji, dokumentacji lub dalszego projektowania, dane pomiarowe wymagają interpretacji i rekonstrukcji geometrii.
Skanowanie dostarcza więc materiału wejściowego. Zakres dalszego opracowania zależy od oczekiwanego zastosowania danych.
Czy każdy obiekt można zeskanować?
Optyczne skanery umożliwiają pomiar bardzo różnorodnych obiektów, ale nie każdy element można mierzyć w taki sam sposób.
Na możliwość i przebieg pomiaru wpływają m.in.:
- geometria i wielkość obiektu,
- właściwości optyczne powierzchni,
- dostęp do poszczególnych fragmentów,
- wymagania dotyczące dokładności i szczegółowości,
- warunki otoczenia,
- stabilność elementu podczas pomiaru,
- cel późniejszego wykorzystania danych.
Powierzchnie silnie refleksyjne, przezroczyste lub bardzo ciemne, a także obszary zasłonięte i głębokie zagłębienia mogą wymagać zmiany parametrów, wyboru odpowiedniego trybu, przygotowania powierzchni albo zastosowania pomiaru uzupełniającego.
Ocena obiektu i dobór strategii należą do wykonawcy usługi. Klient powinien przede wszystkim określić oczekiwany rezultat i przekazać dostępne informacje o elemencie.
Na jakość danych wpływa cały proces – od oceny obiektu i przygotowania powierzchni, przez dobór trybu i sposób prowadzenia skanowania, aż po kontrolę oraz opracowanie wyników. Więcej przeczytasz w artykule „Jak osiągnąć wysoką dokładność skanowania 3D? Od przygotowania obiektu do opracowania danych”.
Podsumowanie
Optyczne skanowanie 3D umożliwia bezkontaktowe pozyskanie danych o dostępnych powierzchniach rzeczywistego obiektu. Wyniki mogą zostać przedstawione jako chmura punktów lub siatka trójkątów, a po dodatkowym opracowaniu wykorzystane do analizy odchyłek, inżynierii odwrotnej albo przygotowania modelu CAD.
Skaner nie rozpoznaje automatycznie cech konstrukcyjnych i nie tworzy samodzielnie gotowego modelu parametrycznego. Dostarcza dane pomiarowe, których zakres i sposób opracowania należy dopasować do celu projektu.
Dlatego przed pomiarem najważniejsze jest ustalenie, jakich informacji potrzebuje klient i do czego zostaną wykorzystane wyniki.
Potrzebujesz odwzorować rzeczywisty element w 3D?
rześlij nam zdjęcia obiektu, jego orientacyjne wymiary oraz informację, do czego mają zostać wykorzystane dane. Na tej podstawie ocenimy warunki pomiaru i zaproponujemy odpowiedni zakres skanowania oraz opracowania wyników..
Opisz element i oczekiwany rezultat projektu.